
Cómo navegan los robots aspiradores: mapas, GPS, cámaras y LiDAR
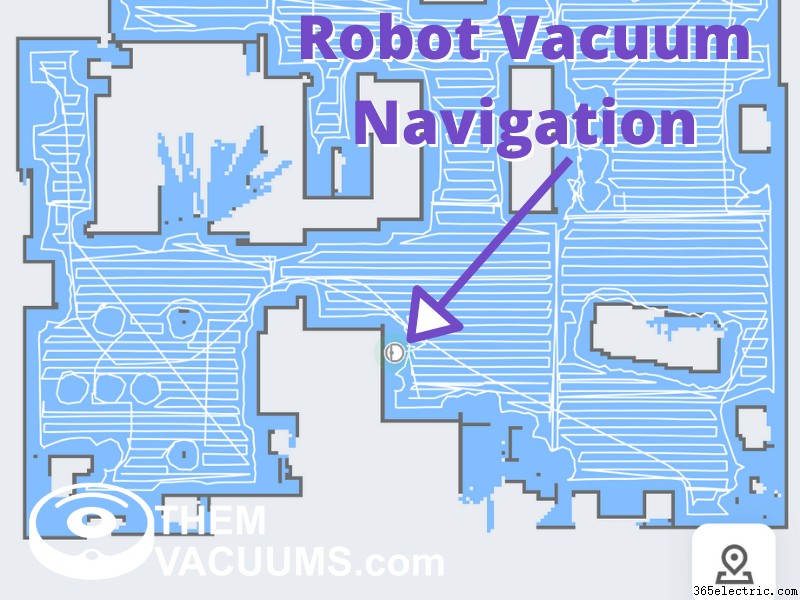
Los robots aspiradores triunfan, pero muchos no entienden cómo navegan. Aquí te explico los 3 métodos y respondo dudas: ¿GPS? ¿Cámaras?
3 tipos de navegación
- Aleatoria (bumping): rebota al chocar. Común en gama baja.
- LiDAR: láseres mapean la casa en 3D. Preciso, sabe paredes/puertas/huecos. Pierde algo de evitación de objetos bajos.
- Cámara: ve como tú. Cámara superior para paredes/puertas; frontal para objetos (cacas, juguetes). Entiende qué ve.
Los gama alta combinan 2 o los 3 sistemas.
¿Usan GPS?
No. GPS = Global Positioning System (satélites). En interiores la señal no llega bien y es impreciso. LiDAR y cámaras son superiores en casa.
¿Por qué movimiento aleatorio?
Los primeros robots solo hacían eso: chocan → giran → dirección distinta. Funciona sorprendentemente bien. Ventaja: pasan varias veces por el mismo sitio (ideal para alfombra). Inconveniente: pueden saltarse zonas. Aun así encuentran la base por su luz IR.
Navegación LiDAR
La más interesante: láseres crean modelo 3D de tu casa. Permite zonas prohibidas virtuales (sin torres de luz ni imanes feos), sabe dónde está la base y vuelve rápido, limpieza por zonas (pinchas en app), y limpia línea a línea sin saltarse nada.
Navegación por cámara
Cámara superior ve paredes/puertas; frontal ve obstáculos en suelo (cacas, zapatos). LiDAR mapea mejor pero está alto y no ve lo que tiene delante en el suelo. La cámara brilla en evitación de objetos. Lo ideal: parachoques + LiDAR + cámara.
¿Necesita Wi-Fi para mapear?
No. El mapeo funciona sin Wi-Fi. Pero Wi-Fi + app lo potencia: zonas prohibidas, etiquetar habitaciones, limpiar solo "cocina".
¿Cómo sabe cuándo termina?
- Aleatorio: no lo sabe; para cuando batería baja → busca luz IR de base. Si no la halla, muere donde esté.
- LiDAR/Cámara: mapea en 1ª pasada (bordea paredes/muebles). Luego limpia línea a línea hasta acabar. Si batería baja → vuelve a base, recarga y continúa exacto donde paró. Si depósito lleno → avisa y va a base. Mi Roborock me habla: "depósito lleno, volviendo a base".
- ·Cómo localizar un Nextel con GPS
- ·Cómo navegar por el iPhone 3G: gestos táctiles básicos
- ·Cómo navegar con mapas GPS Drive (app iOS)
- ·Cómo usar GPS en un Kindle (Amazon)
- ·Cómo comparar sistemas de mapeo GPS
- ·Cómo usar GPS con cámaras digitales (geotagging)
- ·Cómo navegar con un GPS portátil
- ·Cómo agregar mapas actualizados al Garmin Quest 2